

Jakie są tryby kontrolne platformy ruchowej?
Jun 30, 2025
Hej! Jestem dostawcą platform ruchowych, a dziś chcę porozmawiać o różnych trybach kontroli platformy ruchu. Platformy ruchu to super fajne urządzenia, które mogą symulować różne ruchy, i są używane w całej grupie branż, takich jak lotniska, motoryzacyjne, gry i wiele innych. Znajomość trybów sterowania ma kluczowe znaczenie dla maksymalnego wykorzystania tych platform.
Otwarta - kontrola pętli
Zacznijmy od otwartej kontroli pętli. Jest to dość prosty sposób kontrolowania platformy ruchowej. W systemie otwartej pętli kontroler wysyła sygnał do siłowników platformy ruchowej bez uzyskania informacji zwrotnej na temat rzeczywistego ruchu. To tak, jakby wydać polecenie i zakładanie, że wszystko pójdzie zgodnie z planem.
Na przykład, jeśli chcesz, aby platforma posunęła się do przodu w określoną odległość, kontroler wyśle wstępnie określoną ilość mocy do silników. Ale nie sprawdza, czy platforma faktycznie osiągnęła tę odległość, czy po drodze były jakieś zakłócenia.
Zaletą otwartej kontroli pętli jest jego prostota. Jest łatwo skonfigurować i nie wymaga wielu złożonych czujników. To sprawia, że koszt - skuteczny, szczególnie w przypadku aplikacji, w których wysoka precyzja nie jest krytyczna. Na przykład w niektórych podstawowych konfiguracjach gier, kontrolowana open -Platforma ruchu 3 osimoże zapewnić zabawne i wciągające doświadczenie bez łamania banku.
Jednak dużą wadą jest brak dokładności. Wszelkie czynniki zewnętrzne, takie jak tarcia, zużycie lub zmiany obciążenia, mogą powodować odejście platformy od pożądanego ruchu. Tak więc, jeśli potrzebujesz symulacji o wysokiej precyzyjnej, otwartej kontroli pętli może nie być najlepszym wyborem.
Zamknięte - kontrola pętli
Zamknięta - kontrola pętli jest krokiem w górę od otwartej pętli. W tym trybie kontroler nieustannie monitoruje rzeczywisty ruch platformy za pomocą czujników. Czujniki te mogą mierzyć takie rzeczy, jak pozycja, prędkość i przyspieszenie. Na podstawie informacji zwrotnych z czujników kontroler dostosowuje dane wejściowe do siłowników, aby zapewnić, że platforma porusza się zgodnie z przeznaczeniem.
Powiedzmy, że chcesz, aby platforma utrzymywała stałą prędkość. Czujnik prędkości wyśle informacje o rzeczywistej prędkości do kontrolera. Jeśli prędkość jest zbyt niska, kontroler zwiększy moc silników; Jeśli jest zbyt wysoki, zmniejszy moc.

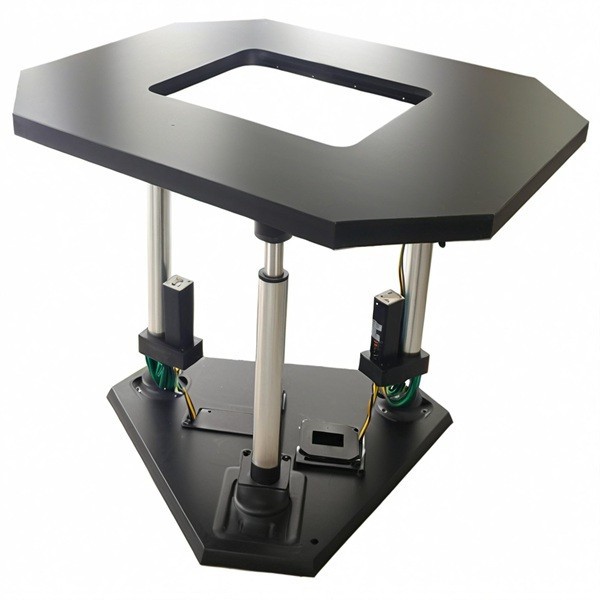
Ten rodzaj kontroli oferuje znacznie wyższą dokładność i stabilność w porównaniu do otwartej pętli. Może kompensować zakłócenia zewnętrzne i zapewnić, że platforma dokładnie podąża za pożądaną trajektorią. W branżach takich jak loteria i testy motoryzacyjne, w których niezbędna jest dokładna symulacja ruchu, zamknięta - pętla3 platforma ruchu DOFsą powszechnie używane.
Ale jest haczyk. Systemy kontroli pętli są bardziej złożone i drogie. Wymagają dodatkowych czujników i bardziej wyrafinowanych algorytmów sterowania. Również konfigurowanie i dostrajanie systemu pętli zamkniętej może być procesem konsumpcji.
Kontrola PID
Jednym z najpopularniejszych rodzajów kontroli pętli zamkniętej jest kontrola PID (proporcjonalna - integralna - pochodna). Kontrolery PID używają trzech różnych komponentów do obliczenia wyjścia kontrolnego: termin proporcjonalny, termin całkowy i termin pochodny.
Termin proporcjonalny jest proporcjonalny do błędu między żądanym a faktycznym ruchem. Jeśli błąd jest duży, kontroler zastosuje dużą korektę. Zintegrowany termin gromadzi błąd w czasie i pomaga wyeliminować każdy błąd stanu stałego. Termin pochodnej uwzględnia szybkość zmiany błędu, co pomaga zapobiec przekroczeniu i oscylacji.
Kontrola PID jest szeroko stosowana, ponieważ jest stosunkowo prosty do wdrożenia i może zapewnić dobrą wydajność w różnych aplikacjach. Na przykład w6 platforma obrotowa DOFUżywany do symulacji lotu kontroler PID może zapewnić płynny i dokładny obrót we wszystkich sześciu stopniach swobody.
Jednak dostrajanie parametrów PID może być nieco trudne. Jeśli parametry nie są ustawione poprawnie, system może stać się niestabilny lub nie działać zgodnie z oczekiwaniami.
Kontrola oparta na modelu
Kontrola oparta na modelu to kolejny zaawansowany tryb sterowania. W tym podejściu opracowano matematyczny model platformy ruchowej. Model opisuje dynamiczne zachowanie platformy, w tym sposób reagowania na różne dane wejściowe.
Kontroler używa tego modelu do przewidywania ruchu platformy i obliczenia odpowiednich wejść kontrolnych. Może brać pod uwagę czynniki, takie jak masa, bezwładność i sztywność platformy.
Kontrola oparta na modelu może zapewnić bardzo wysoką kontrolę wydajności, szczególnie dla złożonych platform ruchowych. Może lepiej obsługiwać nie -liniowości i niepewności niż niektóre inne metody kontrolne. Na przykład w symulacji lotniczej o wysokiej końcowej, w której platforma musi dokładnie symulować złożone manewry samolotu, kontrola oparta na modelu może zapewnić wymaganą precyzję i niezawodność.
Ale stworzenie dokładnego modelu matematycznego może być trudnym i czasowym zadaniem. Wymaga to głębokiego zrozumienia dynamiki platformy i może obejmować wiele testów i kalibracji.
Kontrola adaptacyjna
Kontrola adaptacyjna została zaprojektowana do radzenia sobie z systemami, które zmieniają się z czasem. W platformie ruchu czynniki takie jak zużycie, zmiany obciążenia lub zmiany warunków środowiskowych mogą wpływać na jego wydajność. Kontrolery adaptacyjne mogą dostosować swoje parametry sterowania w rzeczywistości, aby dostosować się do tych zmian.
Istnieją różne rodzaje adaptacyjnych algorytmów kontroli, takie jak referencje referencyjne adaptacyjne i regulatory strojenia. Algorytmy te stale szacują parametry systemu i odpowiednio dostosowują wejścia sterujące.
Kontrola adaptacyjna jest świetna dla aplikacji, w których warunki pracy są zmienne. Na przykład w platformie ruchu używanej do testowania samochodowego na różnych powierzchniach drogowych kontroler adaptacyjny może zapewnić spójną wydajność niezależnie od zmian tarcia i obciążenia.
Jednak adaptacyjne systemy sterowania są bardziej złożone i wymagają większej mocy obliczeniowej. Muszą być również starannie zaprojektowane, aby zapewnić stabilność i wydajność.
Wniosek
Tak więc, jak widać, istnieje kilka trybów kontrolnych platform ruchowych, każdy z własnymi zaletami i wadami. Wybór trybu sterowania zależy od konkretnych wymagań aplikacji, takich jak precyzja, koszt, złożoność i środowisko operacyjne.
Jeśli jesteś na rynku platformy ruchowej i potrzebujesz pomocy w podejmowaniu decyzji, który tryb sterowania jest odpowiedni dla Ciebie lub jeśli masz inne pytania dotyczące naszych produktów, nie wahaj się dotrzeć. Jesteśmy tutaj, aby pomóc Ci znaleźć idealne rozwiązanie dla Twoich potrzeb. Czy toPlatforma ruchu 3 osi, A3 platforma ruchu DOFlub6 platforma obrotowa DOF, Mamy cię. Porozmawiajmy i zobaczmy, jak możemy współpracować, aby ożywić Twój projekt.
Odniesienia
- Dorf, RC i Bishop, RH (2016). Nowoczesne systemy sterowania. Pearson.
- Franklin, GF, Powell, JD, i Emami - Naeini, A. (2015). Kontrola podawania systemów dynamicznych. Pearson.